Если расчет углов в TOPODRONE Post Processing не проводился, то необходимо произвести уточнение углов в ПО LIDAR 360.
На первом этапе было загружено облако точек, которое было получено в ПО TOPODRONE Post Processing, следующим этапом нам нужно подгрузить траекторию
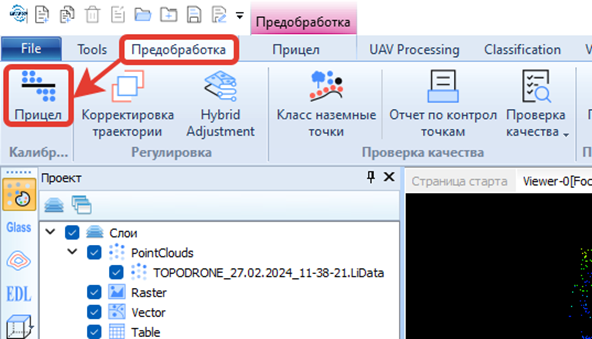
Откройте меню Предобработка(Preprocessing) и выберите пункт Прицел(Boresight).
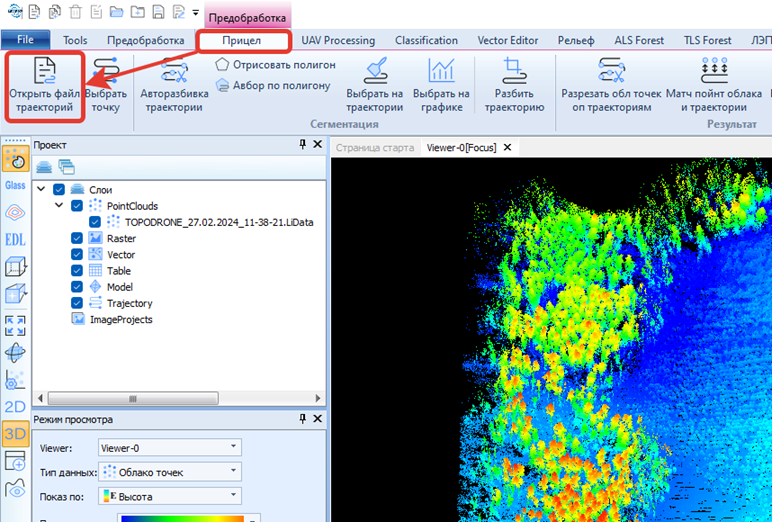
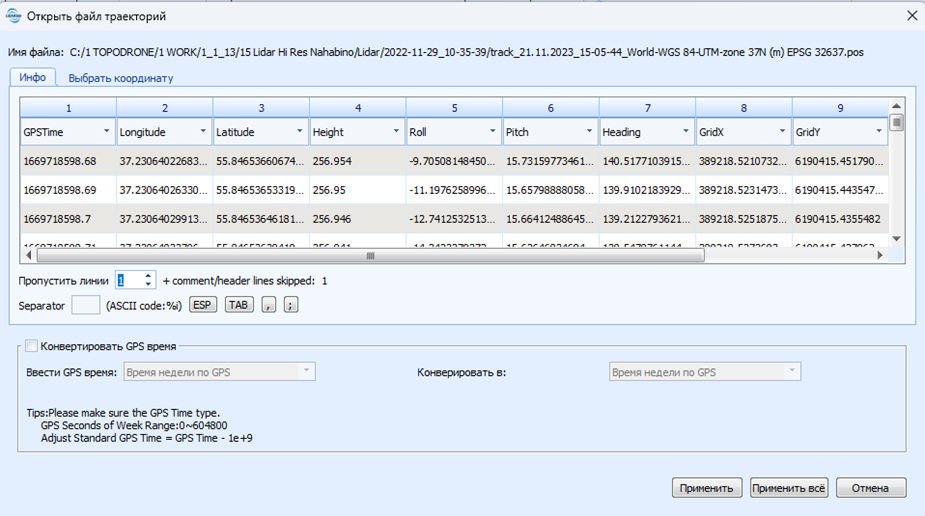
Добавьте файл *.pos из папки, где находится сгенерированное облако точек.
Файл траектории должен быть в выходной системе координат, в которой было сгенерировано облако точек, а не в WGS 84.
После загрузки облака точек и траектории для удобства включите отображение облака по интенсивности, а траекторию оставьте с цветом по умолчанию (салатовый).
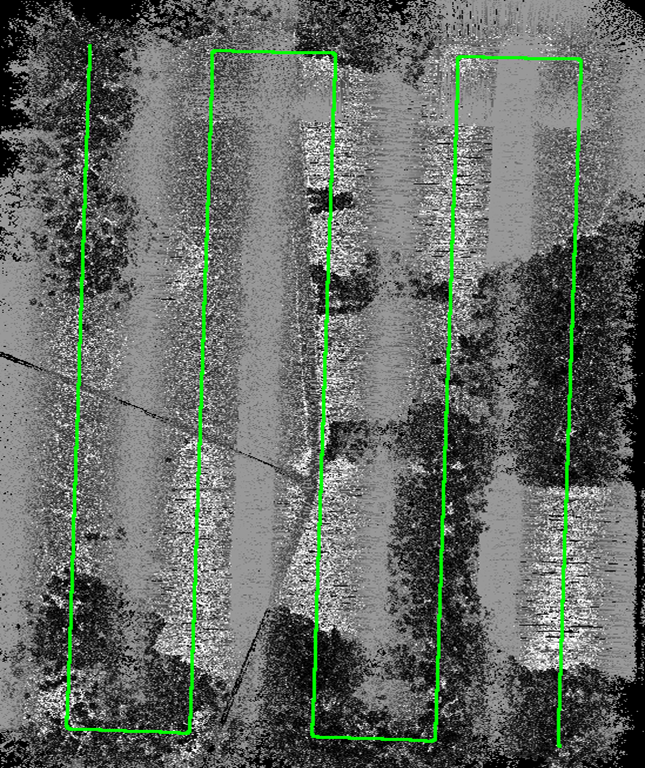
С помощью инструмента Отрисовка полигона(Draw poligon) обрисуйте границы Вашей съемки, исключив углы поворота.
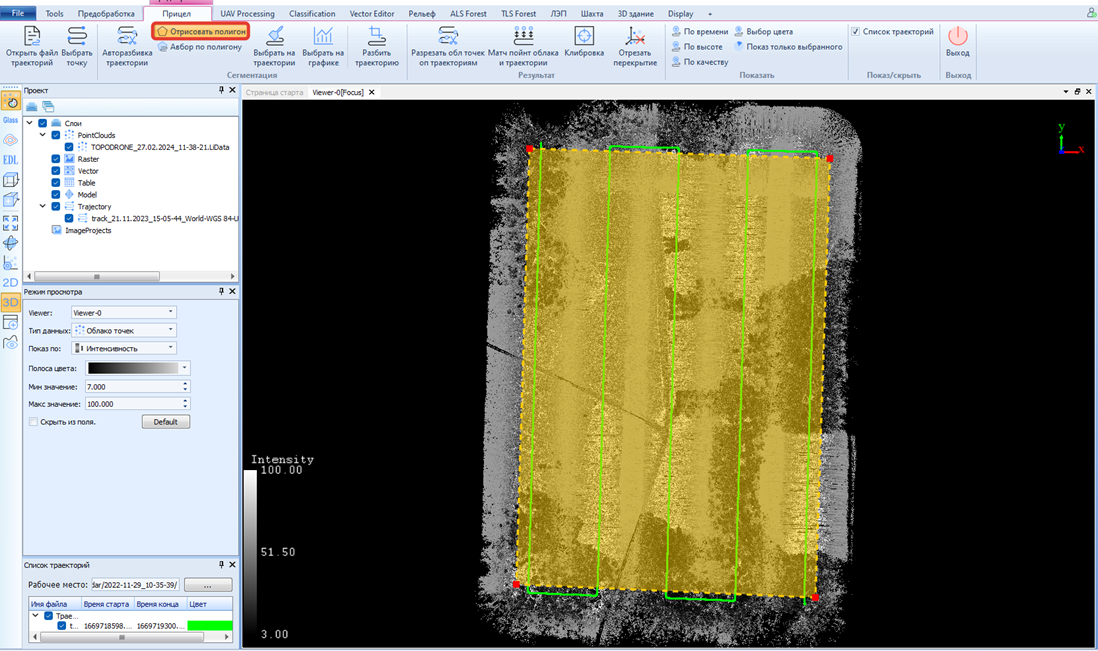
Используйте ЛКМ чтобы указать вершины полигона и дважды щелкните ЛКМ чтобы закончить определение области выделения.
Удалите лишние участки маршрута
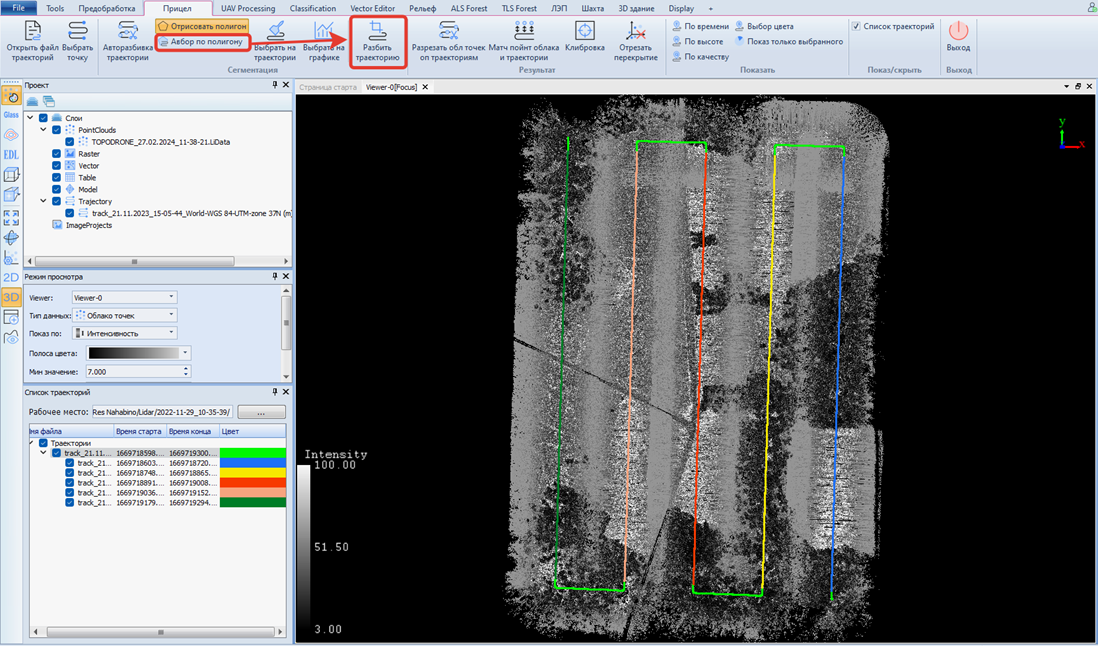
После удаления лишних участков маршрута проверьте в окне Список траекторий, что у Вас остались только нужные участки траектории, если это не так, то удалите лишние.
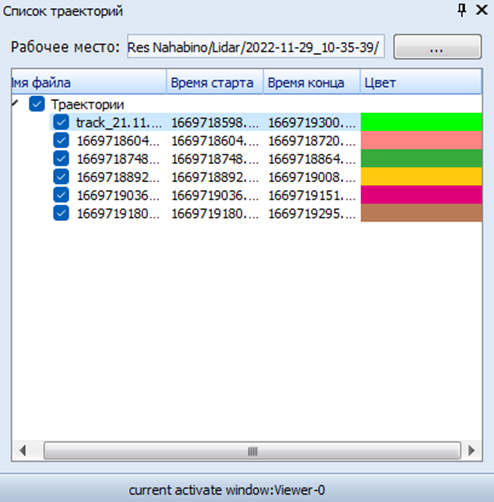
Если смежные траектории имеют одинаковый оттенок, для большего контраста измените цвет.
| Разрежьте облако точек на фрагменты пропорционально участкам траектории с помощью инструмента разрезать облако точек по траекториям (Cut points cloud button). |  |
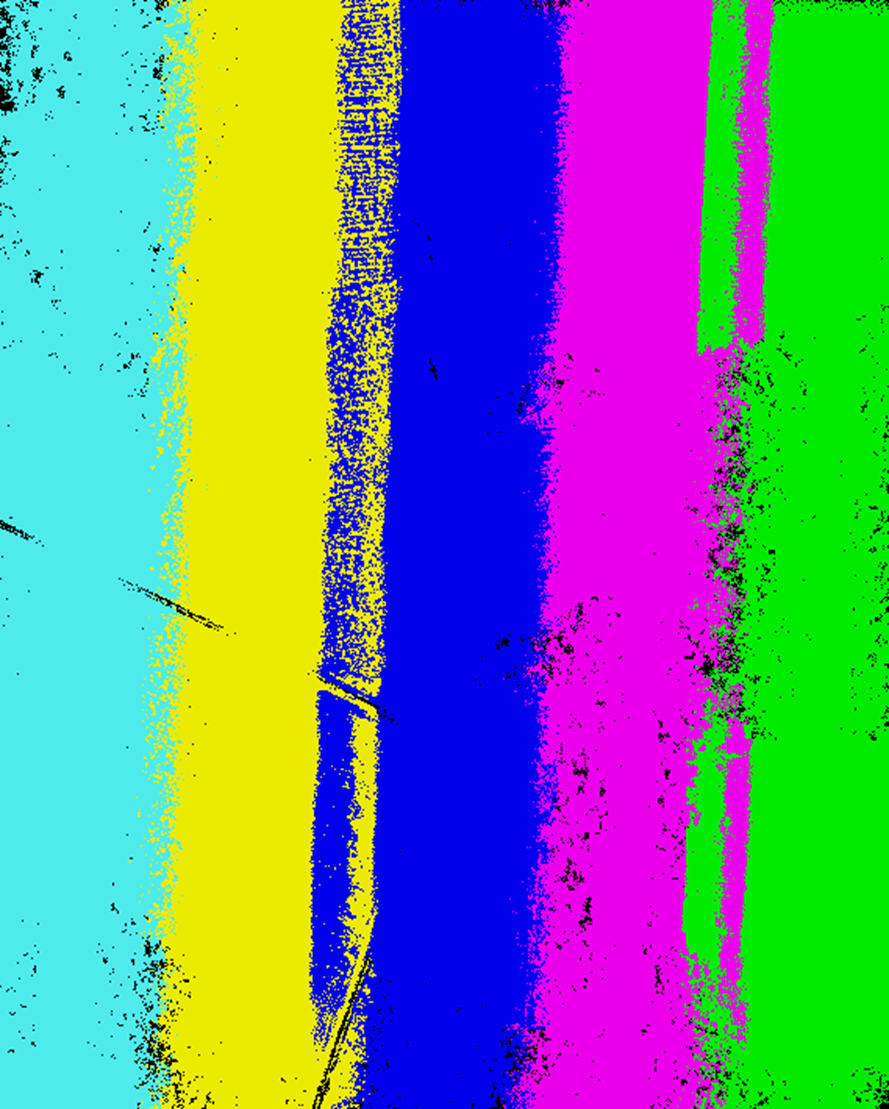
| Выполните раскраску полученных облаков по цвету траектории с помощью инструмента матч пойнт облака и траектории (Match points cloud and trajectory). |  |
С помощью инструмента вид профиля

нарисуйте профиль перпендикулярно вашим траекториям с шириной 0.1 м и вдоль сканов, посмотрите как расположены сканы между собой.
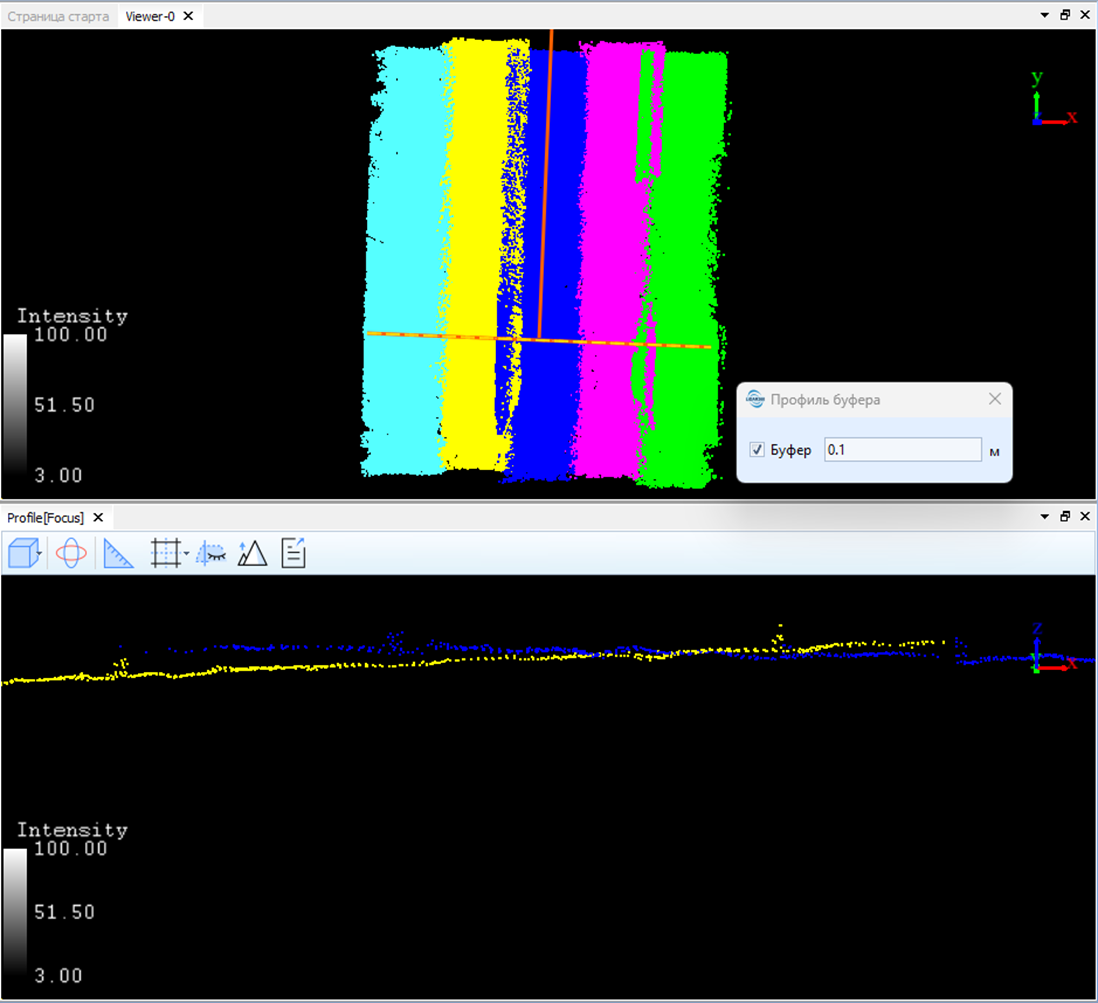
На систему лазерного сканирования TOPODRONE, как и на любые другие влияют различные источники ошибок. Ошибка между системой координат лазерного сканера и системой координат ГНСС/IMU является самым большим источником систематической ошибки при ВЛС. Системная ошибка содержит ошибки крена, тангажа и курса, что мы и увидим на профиле.
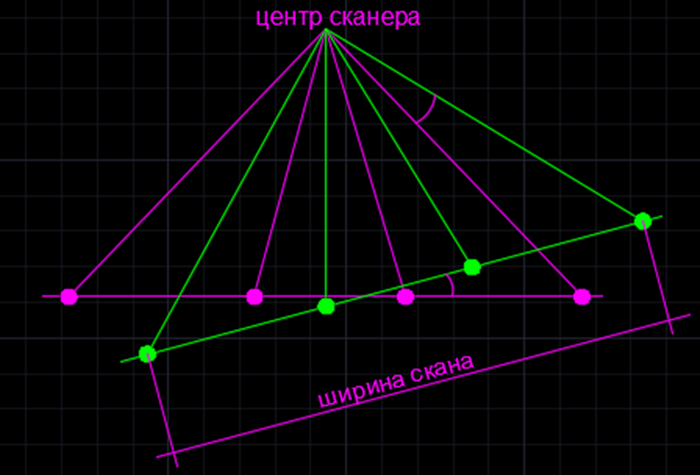
Ошибка крена.
Влияние погрешности угла крена показано на следующем рисунке. Плоское положение сканируемых объектов будет смещено вдоль линий сканирования (перпендикулярно направлению полета) при наличии ошибки в угле крена.
Ошибка Тангажа.
Положение сканируемого объекта смещается вдоль линии сканирования из-за ошибки угла тангажа. На следующем рисунке показано влияние ошибки тангажа на лазерные сканы.
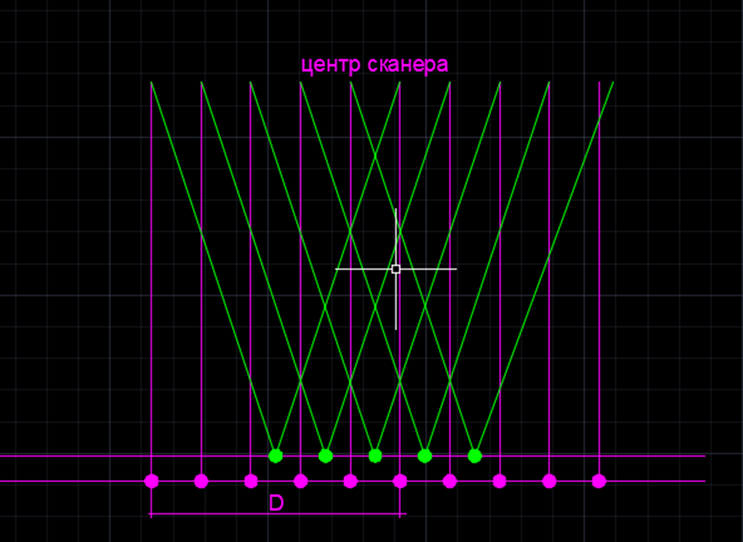
Ошибка Курса.
Ошибка в курсовом угле приводит к смещению и искажению лидарных точечных облачных объектов. На следующем рисунке показано ошибочное позиционирование и форма объекта, на которые влияет ошибка в курсовом угле.
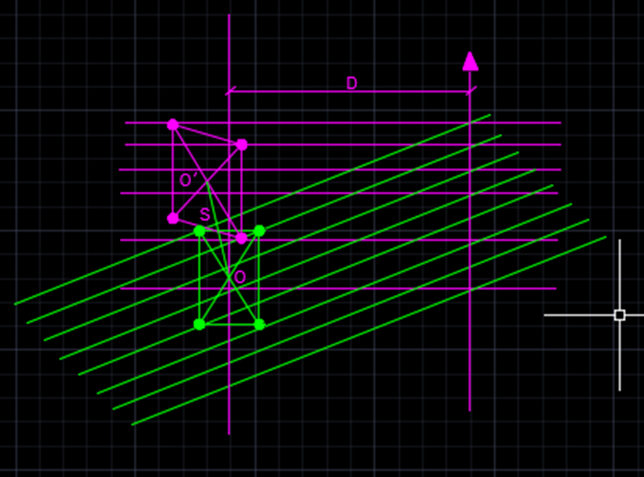
Процесс выравнивания сканов устраняет ошибку, которая возникает из-за неверных значений углов по курсу, крену и тангажу и улучшает качество данных и точность набора данных облака точек путем вычисления параметров ошибок. Инструмент выравнивания сканов LiDAR360 может вычислять ошибки по углам и содержит подходы автоматической или ручной коррекции для определения параметров, необходимых для удаления ошибки из входных наборов данных облака точек, собранных из Воздушных или Мобильных лазерных сканирующих систем.